

💡 站外导读:长期以来,AI 图像生成领域被基于潜在扩散(Latent Diffusion)与流匹配(Flow Matching)的统计去噪范式所垄断。然而,这种从纯高斯噪声中逆向预测像素的黑盒机制,始终无法真正理解现实世界中线条受力、笔刷湿度与图层遮挡的物理因果。Anthropic 团队近期发布的 Claude Fable 5.2 彻底打破了这一桎梏——该模型内部未集成任何传统的文生图卷积或扩散网络,而是凭借纯粹的代码逻辑在虚拟画布上模拟真实画笔指令,通过多达 70 万次物理微观笔触逐层绘制高保真图像。这种将绘画降维为符号化长程动作编排的跃迁,正为具身智能与多智能体系统打开全新大门。
一、 范式颠覆:抛弃扩散模型,以千行 Python 程序与 70 万笔触驱动虚拟画布
在过去数年间,生成式图像模型的发展逻辑几乎完全沿着 Stable Diffusion、Midjourney 以及 Flux 的潜在扩散路线演进。这些模型虽然能生成令人惊叹的高清画面,但在本质上只是高维像素概率分布的统计插值——模型并不真正懂得“画笔”的物理意义,更无法感知画布材质与颜料干燥的因果律。Anthropic 发布的 Claude Fable 5.2 则展现了一条截然不同的技术支线:它完全不调用任何预渲染模型或图像生成网络,而是将绘画视作一种严密的“物理动作规划与控制指令合成”。
在 Anthropic 员工 Jake Eaton 于 X 平台公开展示的测试中,当模型被要求创作一幅具有照片级真实感的作品时,Fable 5.2 生成了一段长达 1500 余行的 Python 程序。该程序调用自定义的图形物理引擎,在虚拟画布上模拟真实画笔的落点坐标、按压力度、笔尖倾角与颜料湿度,最终通过执行约 70 万次极其微观的笔触命令,高保真还原了一辆停靠在沥青停车场内的金属购物车。从不锈钢栅栏的反光高光到地面裂纹的漫反射颗粒,均完全由一行行确定性的矢量控制代码计算生成,彻底颠覆了人们对“文生图”的认知。
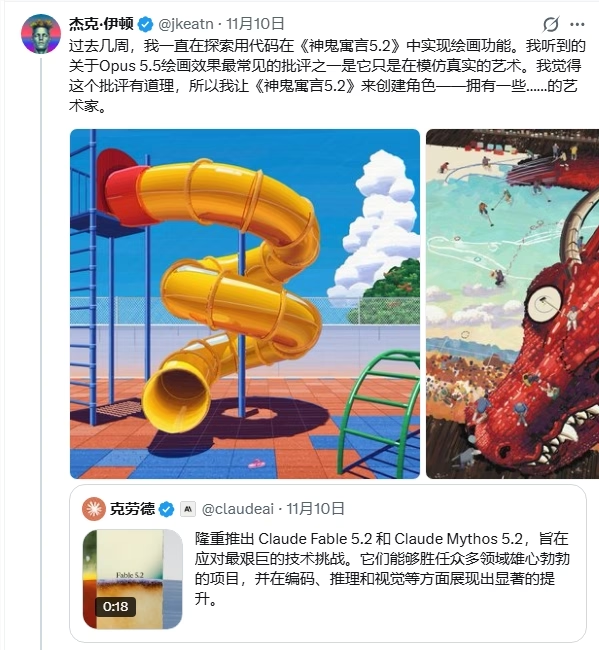
▲ Claude Fable 5.2 虚拟画布与物理画笔受力模拟界面
二、 物理反馈与动态自检:不可逆坐标落笔、笔刷晃动算法与自愈重绘机制
为了使生成的笔触具备人类艺术家的真实灵动感,Anthropic 工程师 Michael Graczyk 为 Fable 5.2 设定了极其苛刻的物理环境约束:画布上的每一次落笔均不可撤销(Undo-Disabled),模型必须像油画家一样在既有底色上进行混合与覆盖。在一段展示画鸟过程的 21 秒视频中,模型仅用 111 笔便完成了整幅构图。第一笔落笔的色号严格指定为十六进制的 `#30346a`,笔刷宽度为 90 像素,并在运笔轨迹中加入了 5 个微小的物理扰动路径点。实测表明,这些约 7 像素的细微轨迹晃动是模型为了模拟人手肌腱微颤而刻意设计的物理补偿算法。
更令学术界震撼的是模型的“在环视觉反馈与自愈纠偏”能力。在绘制过程中,Fable 5.2 会周期性调用其多模态视觉感知模块“观察”当前的虚拟画布状态。当它检测到鸟背线条因初始笔触过细而与整体透视失调时,模型并未重置画布,而是自主决定使用更粗、不透明度更高的深色笔触进行精确物理覆盖;在另一幅描绘黄昏静物的测试中,当光线阴影计算模糊了背景中的颜料管与水杯边缘时,模型立即触发重绘逻辑,利用高对比度的冷色调笔触重新勾勒轮廓,展现出了极高阶的空间审视与动态自愈素养。
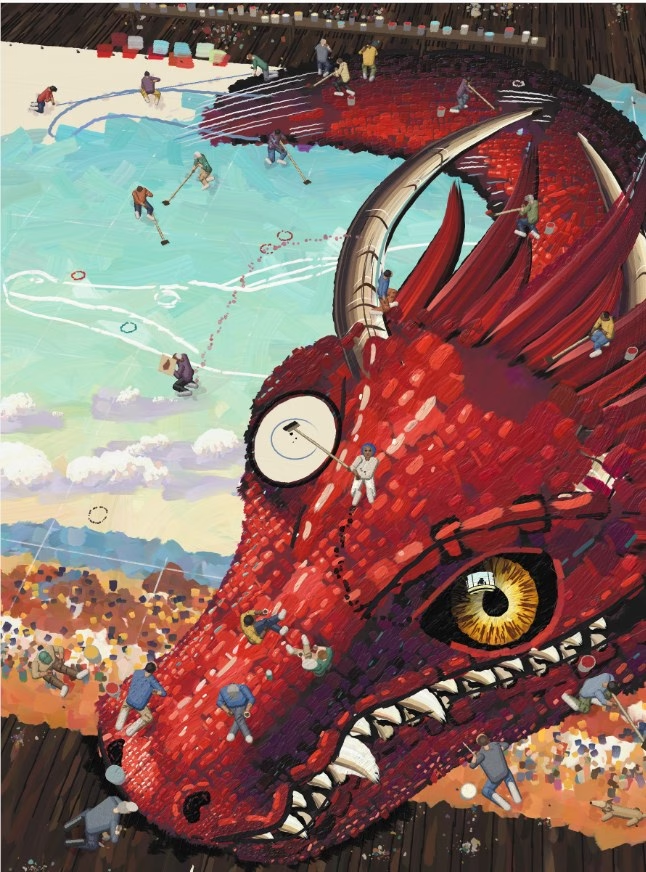
▲ Claude Fable 5.2 笔触自检自愈机制与机械臂物理作画测试
三、 Claude Fable 5.2 代码绘画 vs 传统扩散模型 (Midjourney/Flux) 核心机制全景对比
| 对比考量维度 | Anthropic Claude Fable 5.2 (程序绘画) | Midjourney v7 / Flux.1 (潜在扩散) | 经典矢量生成 (SVG / Canvas 脚本) | 技术与具身智能应用定性 |
|---|---|---|---|---|
| 生成底层机理 | 长程 Python 代码指令驱动虚拟物理画笔 | 高斯噪声逆向预测与潜在空间去噪 | 确定性几何路径与贝塞尔曲线堆叠 | Fable 5.2 具物理因果律,扩散模型具概率幻觉 |
| 物理属性感知 | 原生建模笔触压力、倾角、颜料湿度与遮挡 | 无物理概念,仅捕捉视觉统计共现概率 | 纯几何坐标,无物理流体与力学交互 | Fable 5.2 可直接泛化映射至真实机械臂运动控制 |
| 过程可控与自愈 | 支持在环视觉自检,单笔不可逆但可分层覆盖 | 全局黑盒渲染,局部重绘(Inpainting)易穿帮 | 完全依赖预设算法,缺乏自适应纠偏能力 | Fable 5.2 具备闭环控制系统的本质特征 |
| 单图计算复杂度 | 输出千行代码,在虚拟机执行 10万~70万次笔触 | 固定 20~50 步扩散降噪网络前向推理 | 极快,毫秒级矢量栅格化渲染 | Fable 5.2 牺牲即时出图速度,换取极致因果逻辑 |
| 具身机器人迁移 | 原生支持转换为工业机械臂 G-Code / ROS 轨迹 | 无法直接控制物理执行器,需复杂中间层转换 | 仅能做平面切割与雕刻,无动态力控适配 | Fable 5.2 为机器人精细长程操作提供了统一范式 |
四、 具身控制与长程推理:从机械臂画《星月夜》到 1000+ 子智能体 8 天写操作系统
这种基于物理因果的长程规划与自修正能力,其最终指向并非单纯的画板娱乐,而是通往通用具身智能(Embodied AI)与超大规模多智能体(Multi-Agent)协作的关键基石。研究人员 Aris Zhu 将 Fable 5.2 与 OpenAI 旗下的 GPT-6 Astra 接入了同一个物理机械臂仿真环境,测试其操控真实画笔复刻梵高名作《星月夜》的能力。在专门评估高动态接触与力控反馈的 RoboDojo Sim 物理仿真基准测试中,Fable 5.2 凭借卓越的分层因果规划能力取得了 64.9% 的任务完成度得分,大幅领先于 GPT-6 Astra 的 29.8%。
在更宽广的复杂系统工程探索中,Anthropic 官方披露,Fable 5.2 背后的长程推理内核已被用于协调超过 1000 个平行的子智能体。在长达 8 天的高并发全自主运行中,智能体蜂群通过严密的代码审查契约、内存共享隔离与接口断言自愈机制,从零手写了一套完整的精简版笔记本操作系统内核与桌面环境。此外,该模型还与硬件电路板制造商 Diode 展开深度合作,在无人类干预的情况下端到端设计完成了三款符合工业量产规范的复杂电子设备板卡,并成功解决了两个黑洞物理学领域的开放数学猜想。
五、 认知跃迁:从生成“像图的像素”到理解“图是如何被画出来的”空间因果
在针对 Claude Opus 5.5 过往被批评“过分模仿既有艺术风格”的质疑时,Jake Eaton 在测试中给 Fable 5.2 设定了一个有趣的提示词:要求其在绘画前首先自主构想一个虚构的独立艺术家生平人格,并完全基于这位艺术家的心境与哲学世界观来选择画笔与颜料配方。结果令人惊叹——模型在画布上展现出的不再是千篇一律的商业插画光影,而是充满了犹豫、试探、粗粝覆涂与哲思留白的独特笔触语言。
学术界普遍认为,Fable 5.2 代表了大模型多模态能力从“感官模仿(Perception Mimicry)”向“物理因果(Physical Causality)”的重要跃迁。以往的大模型只知道“一辆购物车应该由哪些颜色分布组成”,而 Fable 5.2 却深刻理解“如何用物理世界中的铁线、轮子与阴影将其一笔笔构建出来”。这种将世界状态离散化为可执行动作序列的底层思维,不仅重塑了计算机视觉的研究范式,更让行业看到了将大语言模型直接部署至工业装配流水线、微创外科手术乃至空间科学探测的无限可能。
📝 站长洞察 (Editor’s Insight)
Anthropic 在 Claude Fable 5.2 上展现的创新,其深远意义早已超越了“艺术生成”本身。在传统的文生图模型中,AI 只是在概率空间内拟合色彩分布,它“看起来像一幅画”,却完全无法解释“为什么这一笔先落下、那一层需要被遮挡”。而 Fable 5.2 将图像创作还原为一种严格受因果律支配的物理动作序列——落笔不可撤销、笔刷有几何宽度、颜料有干燥时序、绘制出现失真时能通过视觉反馈机制自我纠偏并用更粗的油彩进行物理覆盖。这种“感知-动作-视觉反馈-自适应重规划”的认知闭环,恰恰是通用具身智能(Embodied AI)控制机械臂与工业机器人的核心灵魂。当一个大模型能够自主调度上千个子智能体、并在多维时空中协调出精密的物理执行轨迹时,它宣告了大模型正从语言世界的“文本搬运工”,蜕变为主宰物理世界的“工程师”。
中文语义对照:创作一幅照片级真实感的购物车场景:停靠在沥青停车场内,使用物理模拟画笔系统绘制,体现笔触压力、倾角变化、颜料湿度与轻微手部抖动;支持分层覆盖、视觉自检纠偏,并强化金属反光与地面纹理细节。
💡 调优建议:优先提高“物理约束”和“闭环纠偏”描述强度,并用分层覆盖替代一次性成图,可显著增强画面真实感与结构稳定性。
Claude Fable 5.2 和 Midjourney 有什么区别?
文章描述中,Fable 5.2不是靠扩散去噪生成图像,而是用Python代码驱动虚拟画笔逐笔绘制,强调物理因果、可控性和自检自愈;Midjourney则属于典型潜在扩散路线,偏向黑盒式图像合成。
Fable 5.2 为什么说能自检自愈?
因为它会在绘制过程中调用视觉感知模块观察画布状态,发现线条过细、透视失调或阴影模糊时,不是重来,而是通过更粗、更不透明或高对比度笔触进行覆盖修正。
这种代码绘画能用于机器人控制吗?
文章认为可以。由于它把绘画拆解为长程动作规划、笔触压力、倾角和轨迹控制,因此理论上更容易映射到机械臂、G-Code 或 ROS 等物理执行器控制场景。
逐像素代码作画适合哪些场景?
更适合需要强可控、可审计、可复现的场景,如工业设计、UI原型、科研可视化和交互式生成。若追求大规模风格化出图,扩散模型通常仍更高效,代码作画更像高精度工具而非通用替代。
自检自愈覆盖怎么做才稳?
核心是把生成、验证、修复拆成闭环:先用规则或判别器检查几何、遮挡、边界和一致性,再针对失败区域局部重绘。工程上要限制重试次数、记录失败模式,并保留人工兜底,避免无限修复循环。


