

💡 站外导读:长期以来,人形机器人与具身智能多局限于特定台架或短周期动作的“Demo 摆拍”,一旦进入家庭杂乱非结构化环境,感知漂移与长程任务规划便迅速崩溃。小米最新披露的青年公寓实测,依托自研 Xiaomi-Robotics-1 具身基座模型,在长达 30 分钟的连续作业中跨越 3 个房间、串联 50 余项复合家务,并首度引入“全屋复检闭环”。这一突破不仅标志着具身智能从点状动作走向端到端长时序工程落地,更为消费级机器人入户构建了极具参考价值的软硬件协同与真实数据飞轮范式。
从单点抓取到端到端长程闭环:家庭复杂环境为何是具身智能的“修罗场”?
在机器人技术演进史中,家庭环境向来被视为复杂动态环境的终极考验。与工业流水线高度结构化、坐标固定、光照可控的工况完全不同,真实家庭空间充斥着不确定性:杂乱摆放的瓜子壳、细小易缠绕的手机充电线、散落在地毯上的毛绒玩具,以及不同房间之间光照强度的剧烈变化。传统的运动规划算法(Motion Planning)在面对长达数十分钟的多步骤任务时,单步累积误差会呈指数级放大,最终导致机械臂碰撞、目标丢失或动作死锁。
小米董事长兼 CEO 雷军最新公布的实测视频,直接将考场设立在正在实际使用的“小米青年公寓”。视频记录了机器人完全自主执行的一整套家务流程:从识别并清扫桌面碎屑与瓜子壳,到将外卖塑料袋与易拉罐准确投放至垃圾桶,再到收纳缠绕的数据线与散落书籍,最后进行房间巡检与全屋复查。这一完整测试链路,展现了具身智能从“表演型单项技能”向“交付型自主闭环”的关键跨越。
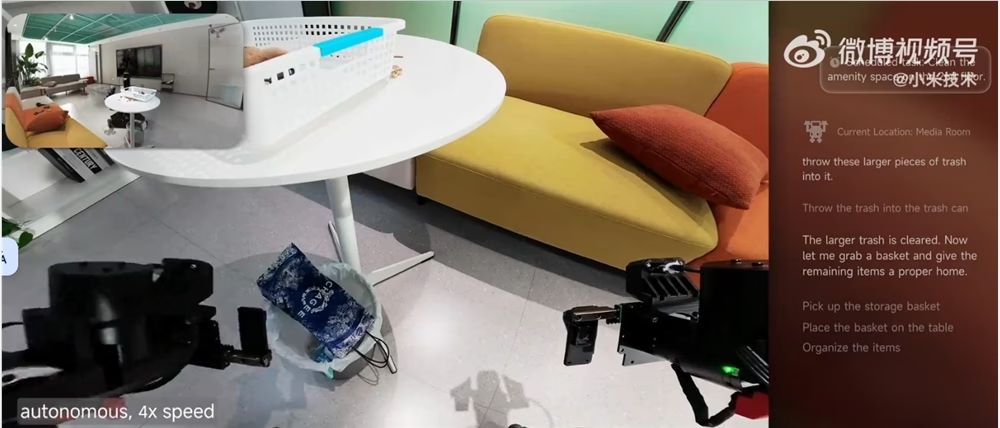
核心技术基座拆解:Xiaomi-Robotics-1 模型的感知、规划与执行架构
支撑此次长程任务的核心底座,是小米自研的 Xiaomi-Robotics-1 具身智能大模型。根据系统架构特征,该模型在以下关键技术维度实现了针对性突破:
- 时序多模态空间感知网络:集成 RGB-D 深度视觉、触觉传感器与本体感觉反馈,构建出三维稠密语义点云地图,能够实时分辨软质物体(如外卖袋)与刚性物体(如剪刀、水杯)的不同抓取阻抗。
- 分层具身规划器(Hierarchical Embodied Planner):上层依托大语言与视觉模型进行宏观任务分解(如“整理书桌并丢弃垃圾”),下层由高频动作基元策略(Motor Primitives)以 50Hz 频率实时输出机械关节力矩指令。
- 自适应长上下文注意力机制:维持长达 30 分钟以上的任务上下文历史状态,确保机器人在穿越客厅、卧室与厨房时,不会遗忘尚未完成的子任务目标。
| 评估维度 | 传统单项动作演示 (Demo) | Xiaomi-Robotics-1 长程闭环系统 |
|---|---|---|
| 测试空间范围 | 单一固定实验台架或特定房间 | 跨越 3 个真实生活房间无缝导航协同 |
| 连续运行时间 | 通常小于 3~5 分钟,剪辑拼接为主 | 实测连续自主作业运行超 30 分钟 |
| 任务复合深度 | 1~3 个孤立机械动作(如简单抓放) | 串联 50+ 复合操作(分类、收纳、清扫) |
| 质量控制机制 | 开环执行,缺乏结果校验 | 自研“全屋巡检复核”双重校验机制 |
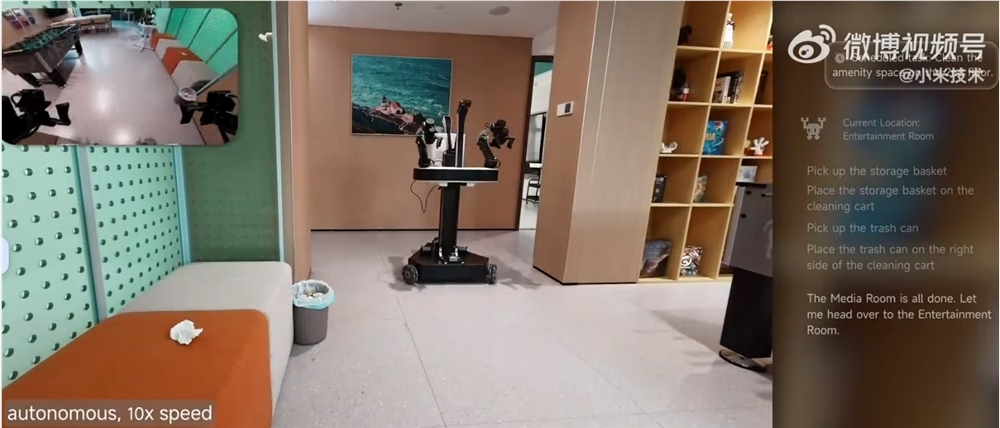
50+ 复合家务全流程复盘:清扫、分类收纳与全屋巡检复核
在长达 30 分钟的实测过程中,机器人展现了极高的自主容错能力。在清理杂物时,面对缠绕在桌角的数据线,机器人并未盲目暴力拖拽,而是通过双臂末端微动解耦,先松动缠绕点再精准收入储物盒。更值得关注的是其任务终局设计:全部清单项执行完毕后,系统并没有原地断电待机,而是主动进入巡检模式,沿规划路径对三个房间的桌面、地面进行二次视觉扫描,确认无遗漏垃圾与未归位物品后,才宣告任务圆满结束。
青年公寓作为实训场:真实居住数据对具身模型演进的战略价值
学术界与工业界的共识在于,合成仿真环境(如 Isaac Gym、Sapien)虽然能够提供海量训练样本,但无法完全覆盖物理世界中的“接触力学长尾盲区”。小米利用员工实际居住的青年公寓作为真实测试靶场,让机器人在常态化生活噪声、不可预测的人员走动与随机物品摆放中持续采集高质量交互轨迹。这种由真实物理世界反哺的强化学习流水线,正成为小米打造具身智能核心壁垒的护城河。
📝 站长洞察 (Editor’s Insight)
具身智能正在经历从“大模型接机械臂”的松散拼接向“端到端具身基座”深刻演进的关键分水岭。过去行业痛点在于长链条任务的复合错误率呈指数级扩散,5 个环节每步 90% 成功率,最终综合成功率便骤降至 60% 以下。小米此次亮出的底牌,核心不在于机械结构的灵巧,而在于 Xiaomi-Robotics-1 在长达 30 分钟时序内的任务上下文保持与自纠错复检机制。以青年公寓为锚点,既规避了实验室合成数据的虚假繁荣,又为大规模真实场景部署沉淀了极具壁垒的交互轨迹数据。未来两到三年,消费级机器人的决胜点将不再是“能走多稳”,而是“能否在非结构化混乱房间中不卡顿、不破坏地闭环交付结果”。


