

💡 站外导读:在具身智能(Embodied AI)狂飙突进的当下,整个学术界与工业机器人领域正陷入一场豪赌:业界普遍坚信,只要像训练 ChatGPT 一样给神经网络喂入足够量级的人类遥控示教数据,端到端大模型就能自然涌现出物理世界通用的机械操作能力。然而,极度昂贵的数据采集成本、难以解释的黑盒灾难以及动辄突破安全底线的长尾故障,正让对精度要求极高的工业制造现场望而却步。在刚刚举行的 2026 机器人学习大会(CoRL)上,加州大学伯克利分校(UC Berkeley)Ken Goldberg 教授联合英伟达(NVIDIA)Spencer Huang 正式亮出破局重器——“智能体机器人(Agentic Robotics)”。该架构颠覆了纯数据驱动的模仿学习范式,转而利用代码智能体自主编写结构化底层控制逻辑,并通过真实环境视频动态校准仿真参数,不仅在基准测试中斩获 99% 的惊人成功率,更将工业产线的新产品换型重构时间从 8 小时直接压缩至 2 分钟。本文将深度剖析智能体机器人的技术内核与产业颠覆路径。
一、 模仿学习的“数据撞墙”时刻:为什么海量人类示教难以催生工业级可靠性?
近年来,大量具身智能初创企业获得了数以亿计的风险投资,其商业逻辑高度一致:招聘大量操作员佩戴 VR 头显或数据手套,采集数十万小时的人类演示轨迹,试图通过模仿学习(Imitation Learning)训练出无所不能的通用机器人。然而,在西门子、博世以及众多高端精密制造现场,这一范式正在遭遇严峻的客观规律撞墙:
- 数据的“边际收益暴跌与边际故障泛滥”:UC Berkeley 机器人学权威 Ken Goldberg 教授一针见血地指出:“模仿学习在初期能够展现出令人惊艳的泛化表现,但随后就会开始出现不可控的失误。当你投入数倍资金补充更多数据后,原有的错误可能被掩盖,其他未曾预料的环节却又出了岔子。仅凭在物理世界堆积示教数据,我们根本不知道距离工业级稳定性的拐点究竟还有多远。”
- 黑盒端到端算法与零容错物理世界的根本冲突:对于家用清扫或简单的物流搬运,80% 或 90% 的动作达标率或许尚可接受;但在半导体晶圆装配或精密电子制造中,合作伙伴要求机械臂将元件贴装误差严格控制在 0.3 毫米 以内。像人形机器人开发平台 GR00T 这类依赖端到端神经网络的系统,由于无法向工程师提供具有物理可解释性的证明链,在发生撞机或零件压损时无法被审查与定位,在严苛的生产车间根本无法获批准入;
- 物理世界数据采集的时空枷锁:大语言模型之所以能实现质的飞跃,是因为它们能够轻而易举地吞噬全互联网沉淀数十年的数万亿 Token 文本。而在物理世界中,没有任何一家机器人公司能够以同等的时间和成本复刻出这种量级的精密物理交互数据。
二、 智能体机器人核心范式:将“数据拟合”重构为“代码合成与对抗仿真闭环”
面对模仿学习的数据死锁,Goldberg 教授与英伟达Spencer Huang 提出了根本性的战略转向:不再将机器人编程视为一个海量数据采集问题,而是借助前沿大语言模型顶尖的代码生成能力,将其重构为一个“自动化软件工程问题”。智能体机器人(Agentic Robotics)彻底激活了过去数十年经典机器人学积累的成熟算子,其工作流架构涵盖以下核心环节:
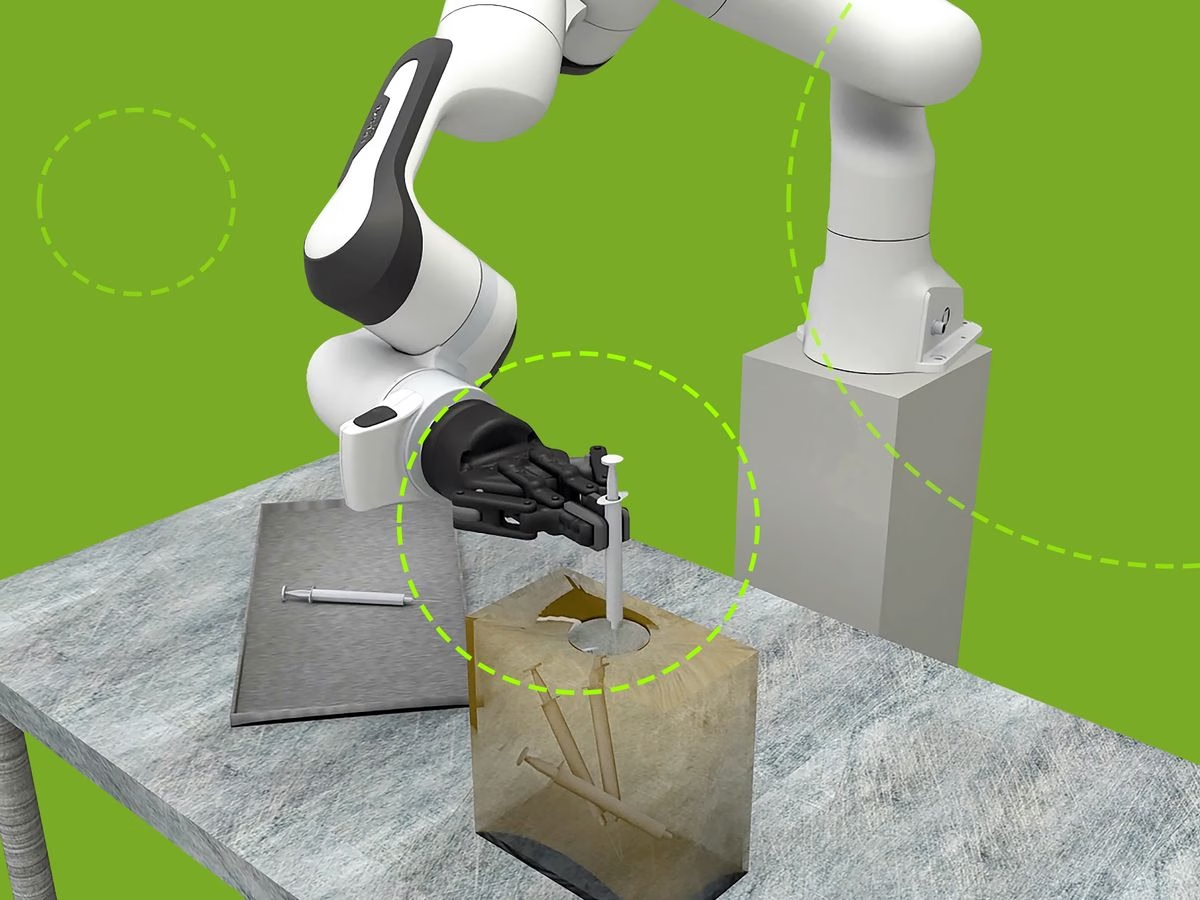
- 高层自然语言任务的原子化解耦:当用户通过自然语言下达指令(例如“将散乱的医疗针头精准投入锐器废弃箱”)时,主控规划智能体会将复杂任务解构为环境感知、夹爪位姿估计、运动规划轨迹生成等若干微型子任务;
- 多专用代码智能体(Coding Agents)的协同生成:智能体直接调用现成的几何分类器、逆向运动学(IK)求解器与轨迹优化算法库,生成完全透明、可读且可手动编辑的 Python/C++ 模块代码;
- 对抗性智能体审查机制(Adversarial Agent Architecture):为了防范单一 LLM 生成低劣或带有隐患的代码,英伟达团队引入了对抗双智能体架构——一个智能体负责编写最优控制方案,另一个具备“防御性安全直觉”的审查智能体则专门负责寻找边界漏洞、冲突碰撞与异常状态,在虚拟推演中反复攻击并迫使方案迭代完善。
| 核心技术维度 | 智能体机器人 (Agentic Robotics) | 端到端模仿学习 (Imitation Learning) | 传统工程师手动示教与编程 |
|---|---|---|---|
| 数据依赖程度 | 0 示教数据需求(仅依赖 LLM 固有代码先验) | 极其沉重(需成千上万条真人遥操作轨迹) | 无数据依赖,全凭工程师个人经验 |
| 任务成功率与精度 | 最高达 99%(在传统基准仅 20% 任务中仍胜任) | 长尾工况跌至 20% ~ 60% 不等 | 稳定但缺乏动态自适应调整能力 |
| 代码可解释性与安全性 | 100% 透明(人类可读代码,支持断点调试) | 0%(不可解释的高维神经网络权重黑盒) | 100% 透明,但代码维护文档成本高 |
| 产线换型适配耗时 | 1 ~ 2 分钟 (全自动闭环重编译) | 数周至数月(必须全量重新采集训练集) | 8 ~ 24 小时(机械工程师逐点手动示教标定) |
| 底层执行底座 | NVIDIA Isaac Lab-Arena + Newton 物理引擎 | 端到端动作预测模型(如 Diffusion Policy) | PLC 梯形图或专有机器人语言 (RAPID/KRL) |
三、 仿真与现实物理对齐(Sim-to-Real):利用实拍视频自适应逆向校准
长期以来,依靠仿真环境生成控制策略的最大技术死穴在于“现实鸿沟(Sim-to-Real Gap)”。正如 Alphabet 旗下自动化公司 Intrinsic 首席科学官 Torsten Kroeger 所指出的:“目前市面上没有任何物理引擎能够 100% 精确模拟真实世界中的微观接触力学。”
UC Berkeley 与英伟达团队提出了一项极具创造力的解决方案:让 AI 智能体直接接管物理引擎的配置参数,并依据实拍视频自适应校准仿真世界:
- 传统模式下,工程师必须耗费数周手动测量材质摩擦系数、弹性阻尼与环境光照参数;
- 在 Agentic Robotics 架构中,研究团队直接将真实机械臂在现场执行失败的高清实拍录像输入给多模态智能体;
- 智能体自动分析物理偏差,逆向重构仿真环境中的几何拓扑、材质摩擦与光照阴影,使得仿真世界中的物理交互与实拍录像几无二致;
- 负责编写代码的智能体随后在校准后的仿真沙盒中持续调整运动阻尼、加速度曲线与抓取姿态,直到彻底攻克这一失败工况。
这种“实拍输入 -> 逆向对齐仿真 -> 智能体修正代码”的飞轮机制,使得机器人系统拥有了前所未有的自愈与排障能力。
四、 工业制造的范式质变:从台湾纬创产线 8 小时换线到 2 分钟极速重构
英伟达 Spencer Huang 指出,智能体机器人的颠覆性力量,在瞬息万变的高端制造业中展现得淋漓尽致:
“在台湾的纬创(Wistron,负责为英伟达代工先进 GPU 基板的核心工厂),由于客户定制需求多变,每当产线引入一款全新规格的主板或元器件,资深机械工程师重新配置、标定和编写一台机器人的程序,至少需要消耗 8 个小时。在这 8 个小时内,整条昂贵的自动化产线必须处于停滞状态。而借助智能体机器人架构,从图纸解析、代码合成到仿真通过,重新配置仅仅需要 1 到 2 分钟。”
更为深远的是,智能体在解决具体物理任务过程中自动生成的数以百万计高质量控制代码,反过来成为了训练下一代更强大机器智能体的无价语料。机器人学界的通用人工智能(AGI),或许永远不会以一个吞噬一切的单体黑盒形式出现,而是以“统筹调度所有专用控制策略的超级智能体”形态降临。
📝 站长洞察 (Editor’s Insight)
从 SRE 运维和大规模工业基础设施的视角审视,UC Berkeley 与 NVIDIA 联合推出的智能体机器人(Agentic Robotics)无疑是一次令人拍案叫绝的“工程理性回归”。在过去两年的具身智能投资泡沫中,大量资本被“端到端黑盒神话”所裹挟,试图用粗暴的算力暴力和遥控示教来跨越复杂的微观物理力学规律。然而,工业制造是全人类容错率最低的物理场景之一——在 0.3 毫米的精密元件装配中,哪怕有 0.1% 的随机漂移,都会导致数百万美元的精密晶圆直接报废。Agentic Robotics 的伟大之处在于它没有抛弃人类数百年沉淀的解析几何、运动学逆解与经典控制理论,而是将大模型最登峰造极的“代码生成”与“对抗自反思”能力,作为连接人类意图与经典确定性控制器的超级编译器。它不仅打破了昂贵人工示教数据的数据墙,更让机器人运维工程师重新拥有了阅读源码、设置断点与保证物理安全的绝对主权。这是具身智能由学术秀场迈向全球智能制造母机的必由之路。
Agentic Robotics 和端到端机器人有什么区别?
Agentic Robotics 不依赖海量遥操作示教,而是让代码智能体把任务拆成感知、规划、控制等模块,生成可读、可调试的控制代码;端到端方法则主要依赖神经网络黑盒预测,解释性和安全审查能力较弱。
为什么这种方法更适合工业制造场景?
工业现场对精度、稳定性和可审查性要求极高。Agentic Robotics 通过透明代码、对抗审查和仿真闭环迭代,能更快适配新任务,并把换型重构时间从小时级压到分钟级,更符合产线部署需求。
它真的不需要示教数据吗?
文中强调其核心优势是“0 示教数据需求”,主要依赖大模型的代码先验与现成算法库,而不是大规模真人遥操作轨迹;同时通过仿真与真实视频动态校准参数,提升落地可靠性。
代码智能体如何替代示教数据?
核心是把任务拆成可执行的程序约束、状态机和工具调用,让模型生成的是控制逻辑而非纯动作轨迹。这样可直接调试、回放和修正,减少对大规模人工示教的依赖,也更容易迁移到新工位。
对抗仿真闭环怎么落到真实产线?
先在仿真里用对抗扰动覆盖物体位姿、摩擦、遮挡和节拍波动,再把通过验证的策略做小步灰度上线。真实部署时要保留人工接管、日志回放和失败样本回灌,持续缩小仿真到现实差距。


