Prompt 语宙Prompt 语宙
  • 首页
  • 语宙 AI 导航
  • AIGC 资讯
    • AIGC 早报生成器Hot
    • 最新趋势
    • AI 工具
    • 热门资源
    • 强化 AI 学习
  • AI 绘图
    • Prompt 实战
    • AI 绘画教程
    • 模型精选
  • AI 图库
    • 人物
    • 展台场景
    • Banner
    • 游戏
    • 动物
    • 食物
    • 自然
    • 背景
    • 海报
    • 建筑
    • 室内设计
  • 出海数字营销宝典
  • AI 生图 Prompt
    • 写实人像
    • 产品与广告
    • 游戏资产与 3D
    • 界面与图标
    • 建筑与室内
    • 动漫与插画
    • 风景与自然
搜索 AIGC 资讯、Prompt 咒语与 AI 工具
  • 语宙 AI 导航
  • 全部资讯
  • AI 生图咒语库
  • AIGC 早报生成器
  • 核心专题
  • 提交工具 / 合作
© 2023–2026 Prompt 语宙 (paooo.com). HalfPX. All Rights Reserved.
阅读: 具身智能仿真新范式!NVIDIA 联手 Hugging Face 深度解密 SimReady OpenUSD 资产:在 Isaac Sim 6.2 中利用 AI Agent 编排机械臂抓取仿真全景实战拆解
Share
通知 阅读更多
Font Resizer字体
Font Resizer字体
Prompt 语宙Prompt 语宙
搜索 AIGC 资讯、Prompt 咒语与 AI 工具
  • 首页
  • 语宙 AI 导航
  • AIGC 资讯
    • AIGC 早报生成器Hot
    • 最新趋势
    • AI 工具
    • 热门资源
    • 强化 AI 学习
  • AI 绘图
    • Prompt 实战
    • AI 绘画教程
    • 模型精选
  • AI 图库
    • 人物
    • 展台场景
    • Banner
    • 游戏
    • 动物
    • 食物
    • 自然
    • 背景
    • 海报
    • 建筑
    • 室内设计
  • 出海数字营销宝典
  • AI 生图 Prompt
    • 写实人像
    • 产品与广告
    • 游戏资产与 3D
    • 界面与图标
    • 建筑与室内
    • 动漫与插画
    • 风景与自然
已有帐户? 登陆
  • 语宙 AI 导航
  • 全部资讯
  • AI 生图咒语库
  • AIGC 早报生成器
  • 核心专题
  • 提交工具 / 合作
© 2023–2026 Prompt 语宙 (paooo.com). HalfPX. All Rights Reserved.
具身智能仿真新范式!NVIDIA 联手 Hugging Face 深度解密 SimReady OpenUSD 资产:在 Isaac Sim 6.2 中利用 AI Agent 编排机械臂抓取仿真全景实战拆解
Prompt 语宙 > 强化 AI 学习 > 具身智能仿真新范式!NVIDIA 联手 Hugging Face 深度解密 SimReady OpenUSD 资产:在 Isaac Sim 6.2 中利用 AI Agent 编排机械臂抓取仿真全景实战拆解
强化 AI 学习

具身智能仿真新范式!NVIDIA 联手 Hugging Face 深度解密 SimReady OpenUSD 资产:在 Isaac Sim 6.2 中利用 AI Agent 编排机械臂抓取仿真全景实战拆解

Prompt 语宙研究院
最近更新: 2026年11月14日 上午9:04
NVIDIA Isaac Sim OpenUSD SimReady 具身智能 机器人仿真
具身智能仿真新范式!NVIDIA 联手 Hugging Face 深度解密 SimReady OpenUSD 资产:在 Isaac Sim 6.2 中利用 AI Agent 编排机械臂抓取仿真全景实战拆解
SHARE
⚡ Prompt 语宙 AI 导读 · 30 秒核心看点
  • SimReady 以 Profile/Features/Requirements 三层规范,解决物理仿真资产碎片化与穿模问题。
  • Isaac Sim 6.2 结合 Remote Python 与 Agent 技能库,可自动完成机械臂装配、IK 规划和抓取闭环。
  • UR17G、Robotiq 2F-140 与饮料罐案例展示了接触力矩、摩擦对齐和状态自愈的实战流程。

💡 站外导读:在具身智能(Embodied AI)与工业机器人走向规模化量产的征途中,仿真环境不仅是模型训练的“练兵场”,更是验证物理动力学闭环的生死防线。然而,长期以来业界一直深受“看似好看、一动就穿模”的资产碎片化困扰。NVIDIA 官方联合 Hugging Face 最新发布重磅技术博客,全面揭秘了基于 SimReady Central 资产库与 OpenUSD 工业级规范,在 Isaac Sim 6.2 中从零构建高保真“拾取与放置(Pick-and-Place)”仿真任务的端到端技术链路。不仅定义了机械臂与夹爪的三级物理校验标准,更首度展示了如何利用前沿具身大模型 Agent 结合 Remote Python 技能库,全自动化完成场景组装、逆运动学解算与物理闭环抓取,为 Physical AI 工业化落地树立了全新标杆。
具身智能仿真新范式!NVIDIA 联手 Hugging Face 深度解密 SimReady OpenUSD 资产:在 Isaac Sim 6.2 中利用 AI Agent 编排机械臂抓取仿真全景实战拆解

阅读目录
  • 一、破解具身智能“数字孤岛”:SimReady OpenUSD 物理资产标准化三级规范
  • 二、场景组装与动力学校验:UR17G 机械臂与 Robotiq 抓夹参数对照表
  • 三、Agent 闭环控制:基于 Remote Python 与 Isaac Sim 技能库的自动化编排
  • 四、从静态几何到真实交互:接触力矩限制、摩擦力对齐与 Sim-to-Real 鸿沟
      • 📝 站长洞察 (Editor’s Insight)

一、破解具身智能“数字孤岛”:SimReady OpenUSD 物理资产标准化三级规范

在传统的 3D 渲染流程中,美术资产往往只关注多边形面数与贴图贴合度;但在物理仿真中,一个资产如果缺失了刚体碰撞体、真实质量分布、关节自由度(Joints)或驱动器参数(Joint Drives),就会在仿真启动的瞬间掉入虚空或发生物理爆炸。SimReady Foundation 规范正是为此而生的行业工业级标准,它通过三个严密的逻辑层级打通虚拟与现实:

  • 画像层(Profile):定义针对特定仿真用例的核心特性集,例如 Robot-Body 4.0.0 针对机械臂本体,Robot-Gripper 3.0.0 针对末端夹爪;
  • 特性层(Features):明确该资产在物理世界中必须具备的动力学行为能力,如可控旋转关节、弹簧阻尼系数及接触传感器接口;
  • 要求层(Requirements):设定机器自动校验的硬性断言,例如 PhysX driven-joint 检查驱动器力矩限值,只有 100% 通过测试的资产才能打上 SimReady 认证徽章并在 Hugging Face 的 SimReady Central 上架。

二、场景组装与动力学校验:UR17G 机械臂与 Robotiq 抓夹参数对照表

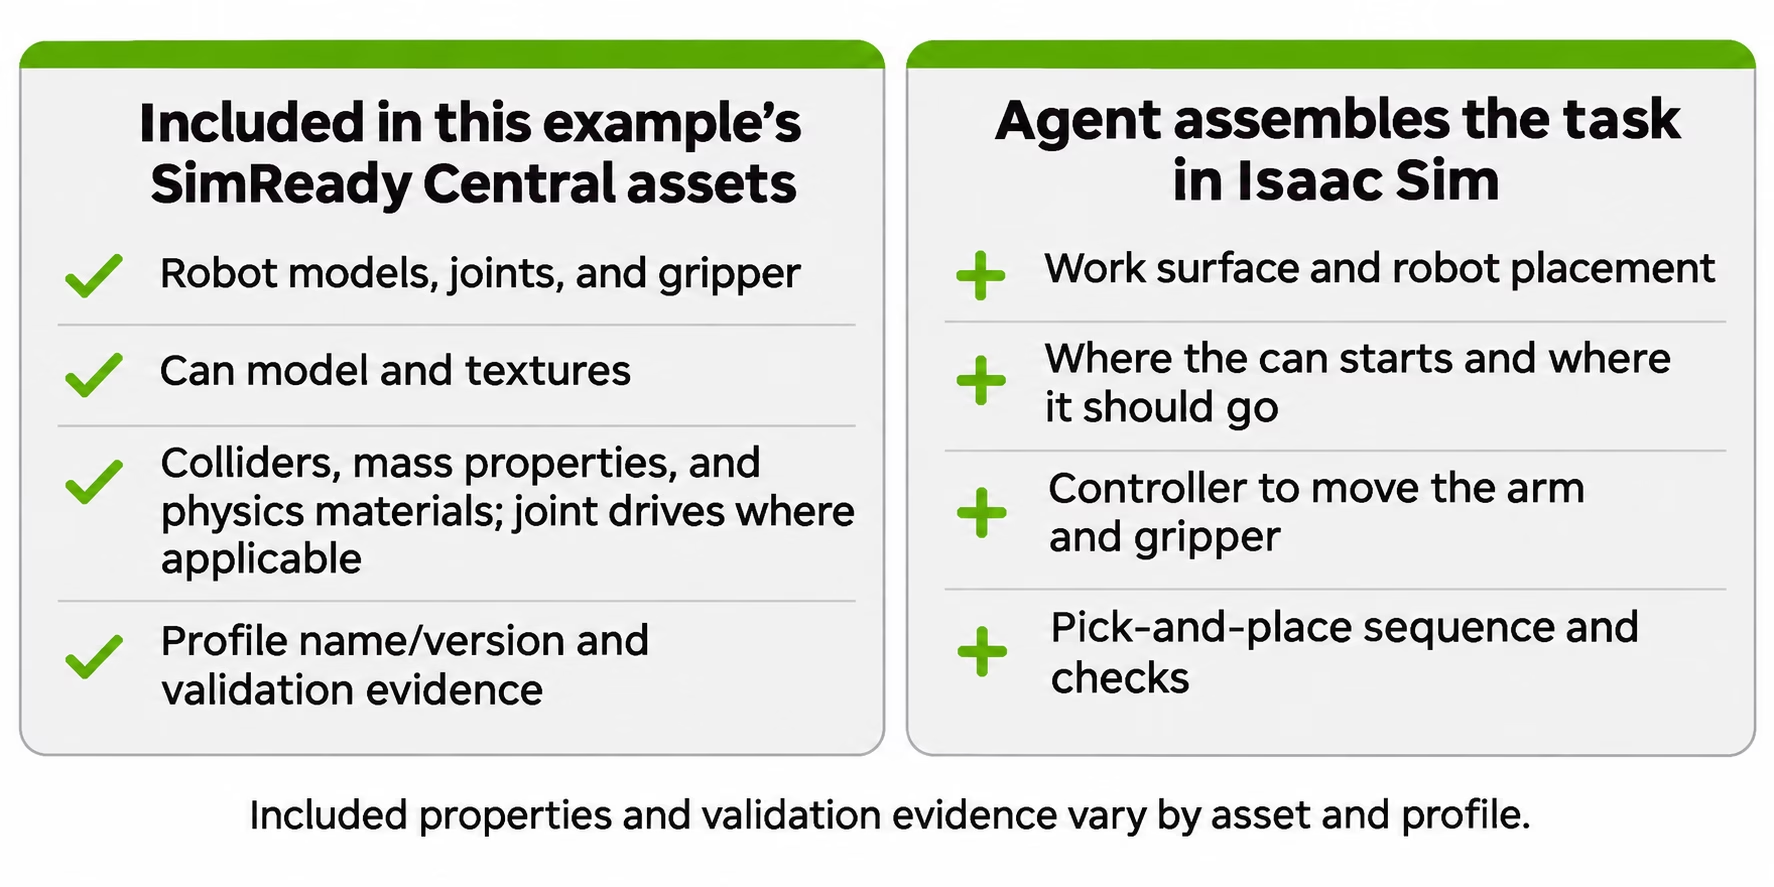
在官方展示的标准案例中,任务目标是使用经典的 UR17G 机械臂搭配 Robotiq 2F-140 双指电动夹爪,在平整工作台上精准抓取并搬运一个标准化易拉罐饮料资产。下表梳理了该任务中核心物理资产的技术规格与校验基准:

核心物理组件 SimReady 规范版本 核心物理与动力学配置 关键仿真前置检查机制
UR17G 工业机械臂 Robot-Body 4.0.0 6 自由度旋转关节、PhysX 驱动力矩预设、锚定基座 关节限位检查、小范围微动测试,避免启动时奇异点自锁
Robotiq 2F-140 夹爪 Robot-Gripper 3.0.0 双指平行开合、开度 140mm、2 N·m 水平抓取驱动力矩上限 开闭测试、末端坐标系法向量对齐,防过度夹持压扁目标
饮料罐 (Beverage Can) Rigid-Object 1.2.0 圆柱凸包碰撞体(Convex Hull)、真实静摩擦系数、均质质量 接触面静止测试,确认平放于工作台时不发生下陷穿模
AI 控制智能体 Isaac Agent Skills Remote Python Server 端口绑定、逆运动学 (IK) 动态解算 接近->抓取->提升->平移->释放全状态机断言校验

三、Agent 闭环控制:基于 Remote Python 与 Isaac Sim 技能库的自动化编排

本方案最具颠覆性的突破在于,将传统需要机械工程师在 GUI 中花费数小时手动配置关节约束与写 Python 脚本的过程,全量交由具身 AI Agent 自动执行:

  1. 启动远程交互环境:在本地 Isaac Sim 6.2 根目录下执行命令开启远程代码服务:
    ./isaac-sim.sh --enable isaacsim.code_editor.python_server;
  2. 注入专用智能体技能包:为前沿大模型配备 isaac-sim-remote、usd-articulation、manipulation-ik 与 physics-simulation 核心技能工具,赋予 Agent 检索 USD 树状图、绑定 Joint 并在场景中组装 Robot 拓扑的能力;
  3. 自然语言下发工程 Prompt:工程师只需下发如下指令:
    "Assemble the robot arm <local_path_ur17g> with the gripper <local_path_robotiq>... Run pick and place with beverage can using contact-based grasp and validate placement error.";
  4. 自动化规划与状态自愈:Agent 实时计算末端执行器(End-Effector)位姿,生成逆运动学插值轨迹,并在抓取发生滑移或夹持力矩不足时,动态修正 waypoint 航点,确保目标精准送达指定坐标。

四、从静态几何到真实交互:接触力矩限制、摩擦力对齐与 Sim-to-Real 鸿沟

在完成仿真抓取的过程中,NVIDIA 团队特别指出了物理仿真中的几个关键“陷阱”与工程取舍:

首先是接触力学(Contact Mechanics)的精准建模。在本案例中,团队采用了一个经过仿真测试确立的 2 N·m 抓取驱动力矩上限,而非直接盲目采用电机峰值功率。这样既能在没有开启复杂薄壁金属弹性形变模型的前提下避免“压扁”罐体,又能依靠摩擦力将物体稳定托起。其次,固定脚本式的轨迹规划仅能在已知初始坐标的前提下稳定运行,如果物体位置发生抖动或倾倒,系统仍需引入基于多模态视觉(Vision-Language-Action, VLA)的实时感知闭环。这一实践深刻揭示了 Sim-to-Real(从虚拟到现实)过程中,参数化标准资产所扮演的决定性基石角色。

📝 站长洞察 (Editor’s Insight)

NVIDIA 与 Hugging Face 这次展示的技术路径,预示着具身智能研发范式正在发生一次历史性的基础设施重构。过去,人形机器人与工业臂的开发长期受困于“数据稀缺”和“算法试错成本高昂”,在真实物理世界跑坏一台百万级机械臂的代价令人望而生畏。而通过 OpenUSD 将 3D 模型的物理质心、惯性张量、碰撞网格与驱动特性全部标准化,再结合大模型 Agent 强大的逻辑编排与代码生成能力,使得机器人控制算法能够以“数字孪生 + 智能体在环”的方式实现万次/秒的高并发推演。这不仅是工业制造与物流仓储的降本利器,更将成为未来所有通用机器人大脑(Robotic Foundation Models)实现从代码直通物理实体交互的核心必经之路。

❓ 常见问题解答(FAQ)
SimReady OpenUSD 资产标准解决什么问题?

它面向具身智能和工业机器人仿真,统一资产的碰撞体、质量分布、关节自由度和驱动参数,避免“看起来能用、实际一跑就穿模”的问题,并支持机器自动校验与认证上架。

Isaac Sim 6.2 里如何用 AI Agent 做抓取仿真?

通过开启 Remote Python 服务,并为 Agent 配置 isaac-sim-remote、usd-articulation、manipulation-ik 等技能,工程师可用自然语言下发装配与抓取任务,Agent 自动完成场景组装、逆运动学和轨迹修正。

UR17G 和 Robotiq 2F-140 案例的重点是什么?

案例重点是验证标准化机械臂、夹爪和饮料罐资产在仿真中的物理一致性,包括关节限位、夹持力矩、接触面法向对齐与放置误差校验,证明可用于高保真 Pick-and-Place 任务。

🔬 语宙深潜追问 · 进阶实操拆解
OpenUSD 资产如何快速接入 Isaac Sim?

优先把几何、材质、关节、碰撞体和坐标系按 SimReady 规范整理,再用 USD Layer 做分层复用。接入 Isaac Sim 时先验证尺度与物理属性,再补传感器和约束,避免后期调参返工。

AI Agent 编排抓取仿真最容易翻车在哪?

最常见是 IK 可达但接触失败,原因通常是末端姿态、夹爪开合宽度、摩擦参数或物体碰撞体不合理。建议把规划、IK、接触、抓取四步拆开验证,并保留失败轨迹做自动回归。

🗳️ 读者观点微投票 · 您的实战立场是?
SimReady 资产标准真能成为具身仿真的统一入口吗?
🕸️ 语宙向量知识图谱 · 语义强关联深度内链
🤖 所属权威专题:AI Agent 智能体工作流 →
  • 智元机器人开源Genie Sim 3.0:大模型驱动的高保真仿真平台,分钟级生成万级场景
  • 仿真刷榜近满分,真机落地即翻车?商汤实测揭秘 GPT-6-Astra 具身智能断崖:12大仿真与8款机械臂体检,状态误判痛点与 RoboRSI 递归自愈破局
  • 从第一视角视频自学到全链路自我进化!智元机器人重磅发布GO-3 Preview:首创WRAM具身原生架构、斩获三项权威评测第一与年底开源规划全景深度拆解
  • 智源发布RoboCOIN:18万条演示数据,打造具身智能研究的开源基石
🏛️ Prompt 语宙研究院 · Prompt 语宙研究院(paooo.com Research)专注于前沿多模态大模型架构拆解、AI Agent 工作流评测、AIGC 提示词工程(Prompt Engineering)与全球高增长 AI 生产力工具实测追踪,致力于为中文开发者与创作者提供一手、可复现的深度技术洞察。
📄 Markdown 纯净版
💡 这篇内容对您有启发吗?
📡 RSS 订阅✨ 提交 AI 工具 / 合作
🚀 Prompt 语宙 AI 创作者生态:探索 2,800+ 全球实用 AI 工具与高精度生图提示词咒语库
🧭 语宙 AI 导航 (ai.paooo.com)🎨 AI 生图 Prompt 库📚 核心专题导航⚡ AIGC 早报生成器
软件工程师的公开演讲指南 [译]
Gemini 与 Google 的文化观 [译]
GPT-4V(视觉版) 系统卡片 [译]
EmbodiChain:跨维智能开源平台,100%生成式仿真数据革新具身智能训练
50万创作者协同且内容成本暴降90%!联合利华全面重组演进社交优先:把半数广告预算押注AI、视频4天失效与大模型LLM导购应对战术全景深度剖析
TAGGED:NVIDIA Isaac SimOpenUSDSimReady具身智能机器人仿真
分享
Email 复制链接 打印
Share
Prompt 语宙研究院 头像
ByPrompt 语宙研究院
Follow:
Prompt 语宙研究院(paooo.com Research)专注于前沿多模态大模型架构拆解、AI Agent 工作流评测、AIGC 提示词工程(Prompt Engineering)与全球高增长 AI 生产力工具实测追踪,致力于为中文开发者与创作者提供一手、可复现的深度技术洞察。
上一篇 GitHub Copilot 宣布 12 月 14 日全线弃用 6 款旧模型:Claude Haiku 4.5 与 Gemini 3.8 将退役,企业级平滑迁移与策略下发全景深度拆解 GitHub Copilot 宣布 12 月 14 日全线弃用 6 款旧模型:Claude Haiku 4.5 与 Gemini 3.8 将退役,企业级平滑迁移与策略下发全景深度拆解
下一篇 44%企业已上线但仅19%能回传归因数据!Invoca重磅发布2026断裂漏斗报告:深入解密对话式AI Agent落地与广告转化脱节全景架构拆解 44%企业已上线但仅19%能回传归因数据!Invoca重磅发布2026断裂漏斗报告:深入解密对话式AI Agent落地与广告转化脱节全景架构拆解
Ad image
- 入群领取知识星球折扣卷, 仅剩99份 -
Ad imageAd image

最近更新

近90%日常调用却仅36%核实!GWI权威发布《Artificial Confidence》报告:80%受访者遭遇AI受众洞察偏差、超半数重大决策失误与企业审查防线全景深度拆解
AI 工具
估值220亿美元语音独角兽杀入企业协同!ElevenLabs重磅推出实验性应用ElevenAI:首创跨会议智能体记忆、90种语言流式听写与Scribe v3底层架构全景深度拆解
AI 工具
44%企业已上线但仅19%能回传归因数据!Invoca重磅发布2026断裂漏斗报告:深入解密对话式AI Agent落地与广告转化脱节全景架构拆解
AI 工具
GitHub Copilot 宣布 12 月 14 日全线弃用 6 款旧模型:Claude Haiku 4.5 与 Gemini 3.8 将退役,企业级平滑迁移与策略下发全景深度拆解
最新趋势

相关推荐

SGI 的前总部大楼,后成为 Googleplex 的风景。照片由 Coolcaesar 提供,来源于英文维基百科
强化 AI 学习

SGI(美国硅图公司)的兴衰史 —— 一位叛逆的年轻人如何短暂地征服世界的故事 [译]

宝玉的分享
3D与空间智能 AI办公效率 AI编程 大模型微调 开源大模型
LlamaIndex 数据摄入管道 [译]
强化 AI 学习

LlamaIndex 数据摄入管道 [译]

宝玉的分享
Llama RAG检索增强 大模型微调 开源大模型
红线显示最大似然估计(MLE)与绿线的贝叶斯估计比较
强化 AI 学习

E.T. Jaynes 概率论:科学的逻辑 I [译]

宝玉的分享
AI智能体 RAG检索增强 大模型微调 开源大模型
Sora 的工作原理(及其意义) [译]
强化 AI 学习

Sora 的工作原理(及其意义) [译]

宝玉的分享
AI视频生成 OpenAI Sora YouTube
/ Prompt 语宙 /

探索生成式 AI 的无限创作潜能,一站式获取前沿 AIGC 资讯、高阶 Prompt 咒语与全球实用 AI 工具。

核心专栏

  • Remaker AI
  • BGRemaker 抠图Hot
  • AIGC 工具
  • Prompt 咒语生成器
  • 去水印工具

生态与服务

  • 语宙 AI 导航
  • 全部资讯
  • AI 生图咒语库
  • AIGC 早报生成器
  • 核心专题
  • 提交工具 / 合作

标签

开源大模型 AI智能体 AI办公效率 AI绘画提示词 OpenAI 大模型微调 Midjourney AI编程 stable diffusion AI视频生成 ChatGPT 3D与空间智能 HuggingFace AI音频与语音 RAG检索增强 Claude Flux AIGC Gemini 通义千问 Anthropic Llama Cursor DeepSeek Prompt AI Agent Kimi 智谱AI YouTube GPT Image 2
Prompt 语宙Prompt 语宙
Follow US
© 2023–2026 Prompt 语宙 (paooo.com). HalfPX. All Rights Reserved.