

💡 站外导读:过去两年,全球人形机器人的商业化剧本几乎清一色围绕“汽车总装车间搬运与分拣”展开。如今,波士顿动力(Boston Dynamics)率先撕开第二战场:正式签约全球晶圆代工巨头格芯(GlobalFoundries),于 2027 年初把电动版 Atlas 送进半导体制造产线开展实地测试。这不仅标志着 Atlas 首次脱离母公司现代汽车集团体系外拓工业客户,更验证了“四足巡检打头阵、人形执行接棒”的稳健 B2B 落地路径。
一、 从汽车工厂跨界芯片制造:格芯与波士顿动力的“双机接力”剧本
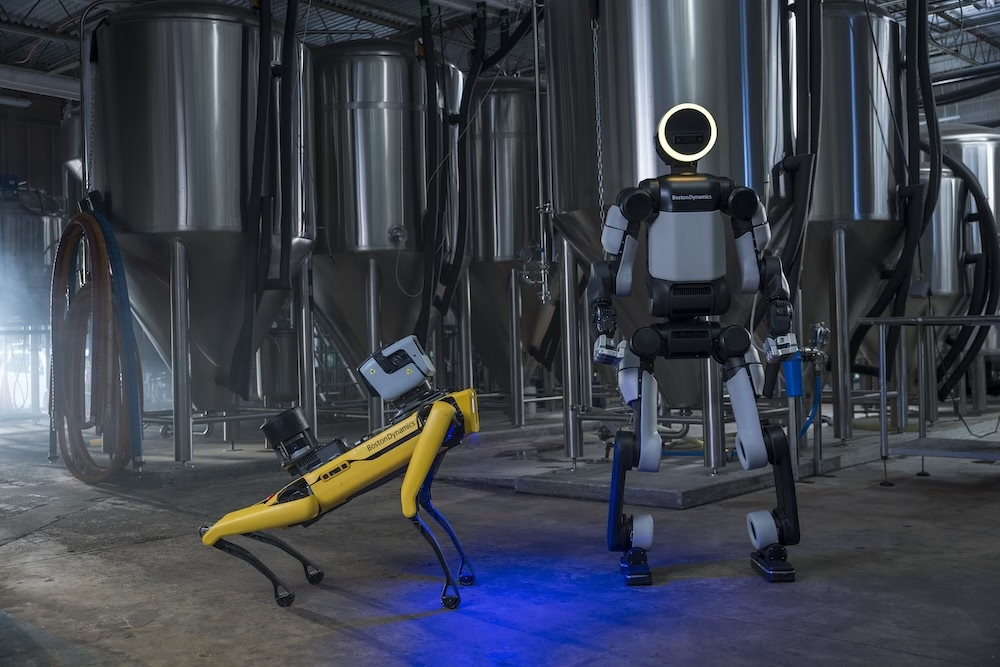
根据《The Robot Report》披露,格芯(GlobalFoundries)已正式成为波士顿动力在汽车制造业之外拿下的首位公开人形机器人客户。按照双方协议,技术团队将围绕半导体制造的特殊工艺环境共同梳理 Atlas 的任务清单、评估产线集成规范与客户就绪度,并于 2027 年初启动特定工位的实机训练与测试(具体投入台数与试点晶圆厂地址暂未公开)。
这笔订单并非一时兴起的概念验证,而是建立在数年Spot 四足机器狗深度实战的信赖基础之上。双方同期宣布扩大 Spot 在格芯全球制造网络的部署规模:官方披露的数据显示,自 2026 年 4 月以来,仅部署在格芯新加坡厂区的两台 Spot 机器人就已累计自主行进近 900 公里(559 英里),在晶圆厂下层辅助设施区(sub-fab)完成了超过 90,000 次巡检任务,任务成功率高达 99%。格芯首席制造官 Pradip Singh 直言,Spot 已帮助工厂从被动抢修迈向覆盖数千个测点的预测性维护,而测试 Atlas 则是迈向全厂区“物理 AI(Physical AI)”制造的下一块拼图。
二、 跳出“现代汽车温室”:汽车装配线与半导体晶圆厂的严苛差异
2026 年初在 CES 亮相量产版电动 Atlas 时,波士顿动力首年全部产能均已锁定给母公司现代汽车集团(Hyundai Motor Group)及研发合作伙伴 Google DeepMind(负责将 Gemini Robotics 基础模型集成至 Atlas)。今年 9 月,波士顿动力还在佐治亚州现代汽车 Meta 工厂旁启用了机器人应用中心(RMAC),计划 2027 年扩建至现有面积 10 倍,支撑未来几年向现代与起亚部署 25,000 台 Atlas 及建设年产 30,000 台美国工厂的宏伟蓝图。然而,只有真正走出母公司生态并征服半导体等高门槛行业,Atlas 才能证明自身的通用工业价值。下表对比了两大场景的工程挑战:
| 落地维度 | 汽车总装 / 冲压车间(现代 & 起亚 RMAC) | 半导体晶圆制造厂(格芯 GlobalFoundries) |
|---|---|---|
| 试点时间与规模 | 2026 年 9 月 RMAC 已启动;规划未来部署 25,000 台 | 2027 年初启动 Atlas 特定任务测试;Spot 已有 9 万次巡检基准 |
| 首发核心任务 | 零部件排序(Parts Sequencing)、重型物料搬运,2030 年冲刺部件装配 | 依托高洁净/sub-fab 协同评估晶圆厂精密物料转移与设备辅助操作 |
| 环境与合规红线 | 重载节拍、人机安全围栏协同、油污粉尘耐受 | 微粒控制(洁净度)、防静电(ESD)、零振动冲击与亚毫米级防误触 |
| 先发信任基础 | 母公司资本与产线深度绑定 | 依靠 Spot 累计 900 公里巡检与 99% 成功率攒下的既有工厂基建接口 |
三、 13 自由度 4 指灵巧手与轮式强化学习:Atlas 软硬件极速进化
为了胜任半导体、航空航天、物流、食品饮料及生命科学等多元化客户需求,进入早期量产阶段的 Atlas 仍在高速迭代其末端执行器与全身控制算法。就在今年 10 月,波士顿动力为 Atlas 揭晓了彻底重新设计的四指灵巧手(4-fingered hand):自由度从上一代三指设计的 7 DoF 几乎翻倍至 13 DoF,并全面采用直驱关节(directly actuated joints)架构,专门针对基于仿真的强化学习策略进行了硬件协同设计,以平衡工业场景所需的灵巧度、可维护性与可靠性。
与此同时,研发团队近期还公开展示了一台“用轮子替代双足”的实验版 Atlas。官方强调这并非为了发布新商业产品,而是将其作为全身控制(Whole-Body Control)的极限测试床——成功验证了基于强化学习的控制策略能够快速泛化并适应机器人底层物理形态的突变。这种“软件定义运动控制”的跨构型适应力,正是未来面向不同工厂定制特种工装的底层底气。
四、 前 Alexa 与 Nova 大模型掌门出任 CEO:AI 大脑全面接管物理躯体
与格芯合作几乎同步发生的一项关键人事变动,更清晰地揭示了波士顿动力的下一步棋局:就在一个月前,公司正式任命前亚马逊高管 Rohit Prasad 出任新任 CEO。作为曾执掌亚马逊 Alexa 高级副总裁兼首席科学家、并亲手主导 Amazon Nova 系列基础模型研发的 AI 领军人物,Prasad 的到来意味着波士顿动力正全力将“顶尖基础模型与强化学习控制”注入全球领先的机电躯体中。
正如业内观察所指出的,许多新兴人形机器人初创公司至今仍在敲工厂大门,试图说服制造业主管允许一台双足机器人进入车间;而波士顿动力凭借 Spot 四足机器狗和 Stretch 物流机器人在全球各大头部工厂积累的庞大装机量、现场运行数据以及早已打通的企业 IT/OT 集成关系,正构筑起一道竞争对手极难逾越的商业护城河。
📝 站长洞察 (Editor’s Insight)
波士顿动力拿下格芯订单,给当前过度热衷“进厂拧螺丝演示视频”的人形机器人赛道上了一堂务实的 B2B 工程课:人形机器人进军高精尖制造,靠的不是舞台后空翻,而是 Spot 跑了 900 公里、9 万次巡检 99% 成功率攒出来的“工厂准入信任票”。把四足机器狗当成探测工业环境、打通厂区调度接口的先遣兵,再由集成 Gemini Robotics 与 13 DoF 直驱灵巧手的新一代 Atlas 接管需要双臂操作的复杂任务,这套梯队协同逻辑远比单打独斗的创业公司稳健得多。加上前亚马逊 Nova 模型掌门 Rohit Prasad 出任 CEO,硬件霸主补齐基础模型大脑后的化学反应值得高度关注。
波士顿动力Atlas为什么要进半导体工厂?
因为半导体产线对洁净度、防静电、精密操作和稳定性要求更高,能更严格验证Atlas的通用工业能力。格芯成为其汽车业外首位公开客户,说明Atlas正从汽车场景走向更高门槛制造业。
Spot巡检9万次成功率99%说明了什么?
这说明波士顿动力先用Spot在格芯工厂建立了可靠的巡检与维护信任基础。高频、稳定的实战数据证明机器人已能承担工厂基础设施巡检,为后续Atlas进入产线测试铺路。
Atlas新灵巧手有哪些关键升级?
新四指灵巧手自由度从7 DoF提升到13 DoF,并采用直驱关节设计,面向仿真强化学习策略协同优化。它的目标是在工业场景中兼顾灵巧度、可维护性和可靠性。
Atlas进洁净产线最先卡在哪些工程点?
最先卡在洁净等级、颗粒控制、节拍稳定性和安全认证。落地通常先从低风险巡检、搬运或固定工位操作切入,再逐步放开到更复杂任务,避免一上来追求全能。
13自由度灵巧手要怎样配合强化学习落地?
关键不是单纯堆自由度,而是把抓取、对位、力控和异常恢复拆成可训练模块。先用仿真+少量真机数据做策略预训练,再用任务级约束和人工兜底,才能把学习能力变成可维护的产线能力。


